ZJ-IR06
型号:ZJ-IR06(方案编号)
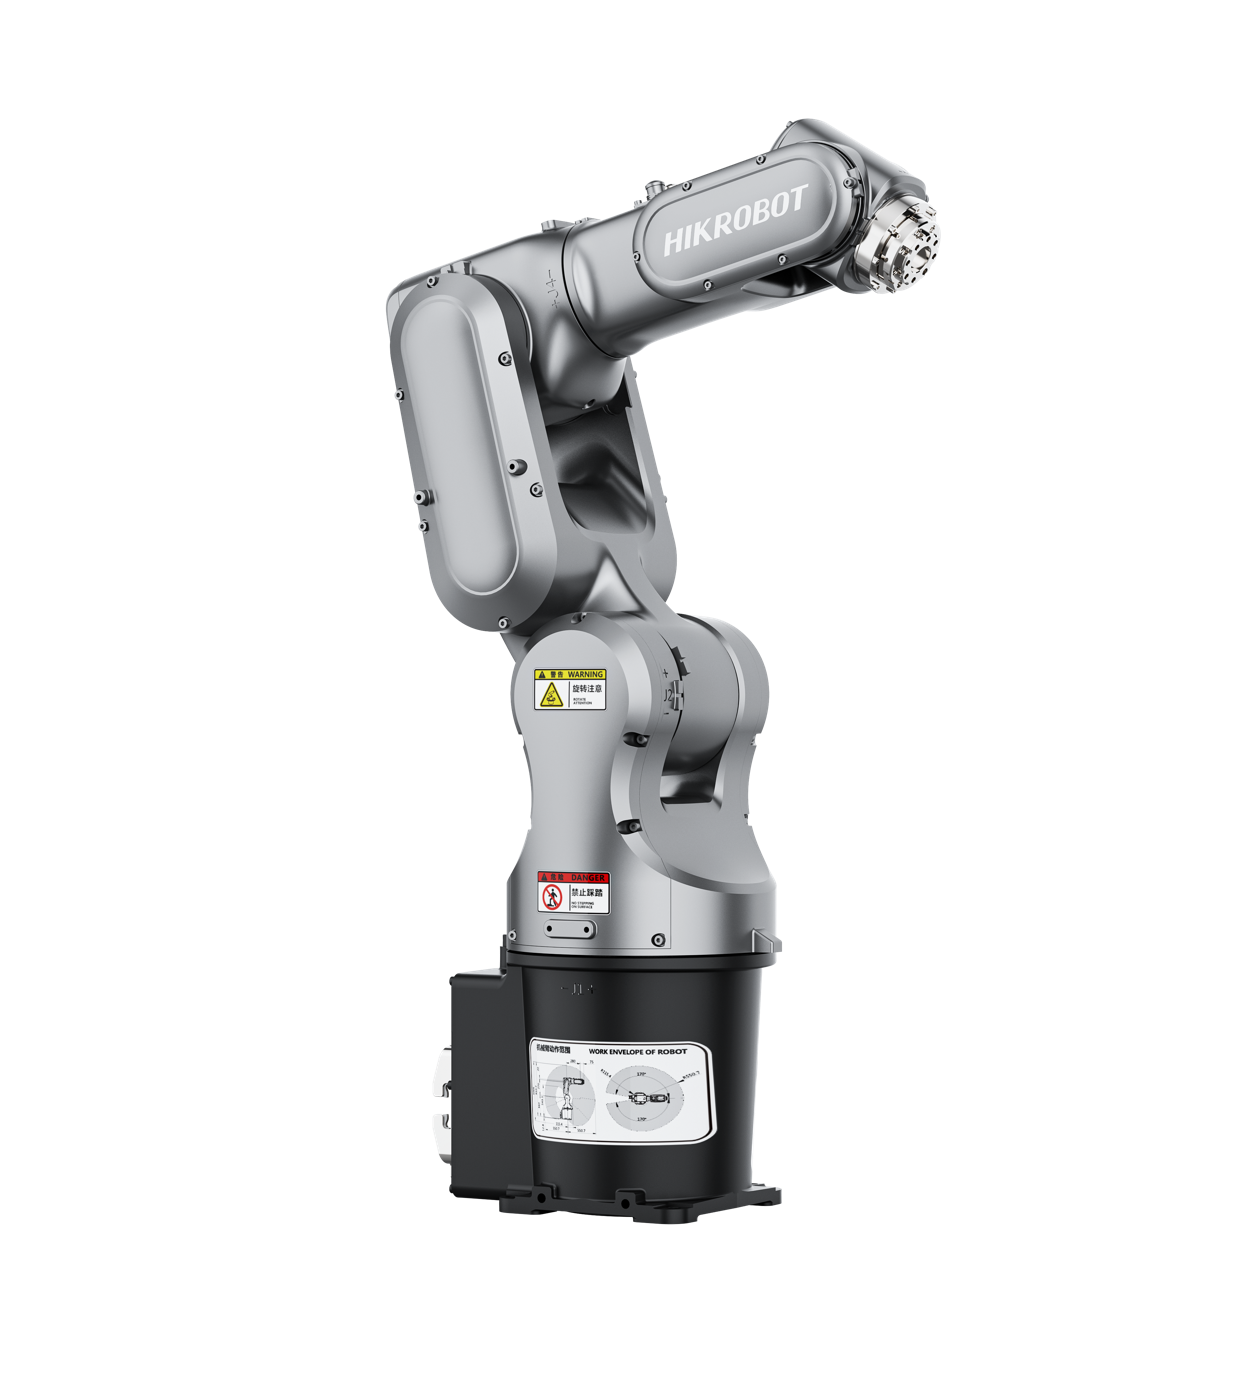
面向生产工位的六轴工业机器人方案,可结合夹爪、吸盘和视觉模块,规划抓取搬运、机床上下料与工件分拣任务。以下为方案参考配置,实际能力按本体与末端配置确认。
产品方案
面向生产工位的六轴工业机器人方案,可结合夹爪、吸盘和视觉模块,规划抓取搬运、机床上下料与工件分拣任务。以下为方案参考配置,实际能力按本体与末端配置确认。
应用方向
生产线物料搬运、机床上下料与工件分拣,可根据现场任务流程、使用环境与接口需求进行方案配置。
配置说明
以下内容为方案参考配置,用于选型沟通;方案型号为自编编号,参数不代表图示设备的实测或厂家承诺值,最终以确认的交付配置为准。
本页产品示意图选自海康机器人 HAR4-550;自编方案编号不代表海康官方型号。
技术参数
| 方案型号 | ZJ-IR06(自编方案编号) |
|---|---|
| 结构形式 | 六轴垂直多关节 |
| 参考负载 | 4 kg(参考选型) |
| 参考臂展 | 550 mm(参考选型) |
| 末端工具 | 夹爪、吸盘等(按工件选配) |
| 控制配置 | 控制柜与示教器(按需配置) |
| 安装方式 | 按工位空间与设备条件设计 |
| 任务类型 | 抓取、搬运、上下料、分拣 |
| 系统对接 | 视觉、PLC与产线控制(按需集成) |
| 参数性质 | 方案参考配置,待选型验证 |
产品特点
- 按工件外形与负载选择夹爪或吸盘
- 围绕生产工位规划搬运与上下料节拍
- 可选配视觉定位用于工件识别与抓取
- 根据现场控制条件设计PLC及产线接口
 雷女士
 庞先生