AGV控制系统集成方案(参考)
型号:参考方案
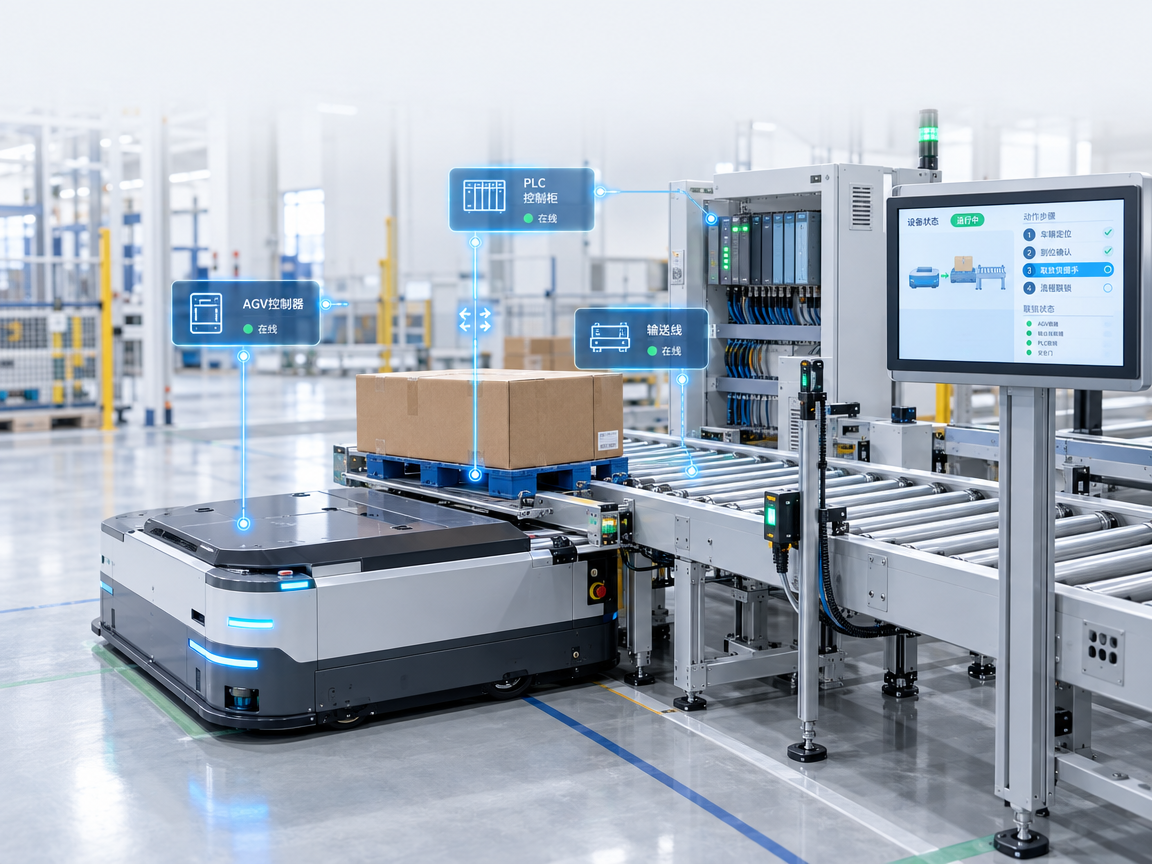
面向AGV与输送线、自动门、电梯和装卸工位的协同运行,规划设备指令、状态反馈与流程联锁。方案明确上位调度、车载控制和现场PLC之间的职责,让任务执行顺序、允许动作条件和异常退出方式可以被验证。
方案概述
面向AGV与输送线、自动门、电梯和装卸工位的协同运行,规划设备指令、状态反馈与流程联锁。方案明确上位调度、车载控制和现场PLC之间的职责,让任务执行顺序、允许动作条件和异常退出方式可以被验证。
核心功能
指令与状态
定义车辆运行、取放货和工位对接的指令及回执,统一关键状态的含义,防止不同设备解释不一致。
设备握手
规划到位、允许取放、作业完成和离站等信号,明确各方确认顺序与等待超时处理。
联锁流程
对门、电梯、输送线等共享设施设置协同条件,结合设备原有安全控制确定动作边界。
故障处置
记录通信中断、设备未到位、动作超时和人工介入事件,设计复位、重试和接管流程。
应用流程
- 确认调度、车辆和PLC控制边界
- 定义指令、回执与设备握手信号
- 联调正常作业与超时退出流程
- 验证通信中断和人工干预后的恢复
适用场景
输送线交接
AGV与输送线需要按正确顺序交接物料。明确到位、允许动作及交接完成信号,进行联动测试。
门禁与电梯联动
车辆需要等待共享设施允许通行。设置申请、许可、占用及释放机制,验证异常退出。
实施与配置说明
需取得车辆和现场设施的接口文档,明确安全控制由哪些设备承担。急停、防碰撞等安全功能必须由适配的安全硬件和控制链路实现,不能以普通业务通信替代。
本页为AGV控制系统集成参考方案,功能范围、接口、部署规模和性能指标依据项目需求确认。封面为应用场景示意,不代表本公司已交付案例。
技术参数
| 控制对象 | 车辆、PLC、输送线、门和其他现场设施 |
|---|---|
| 通信协议 | 依设备接口选型并确认 |
| 流程信号 | 到位、允许作业、完成、释放等 |
| 故障机制 | 超时、重试、复位与人工接管 |
| 记录内容 | 指令、回执、状态变化与异常 |
| 验收重点 | 握手顺序、联锁边界与异常恢复 |
产品特点
- 指令与状态:定义车辆运行、取放货和工位对接的指令及回执,统一关键状态的含义,防止不同设备解释不一致。
- 设备握手:规划到位、允许取放、作业完成和离站等信号,明确各方确认顺序与等待超时处理。
- 联锁流程:对门、电梯、输送线等共享设施设置协同条件,结合设备原有安全控制确定动作边界。
- 故障处置:记录通信中断、设备未到位、动作超时和人工介入事件,设计复位、重试和接管流程。
 雷女士
 庞先生