AGV导航系统集成方案(参考)
型号:参考方案
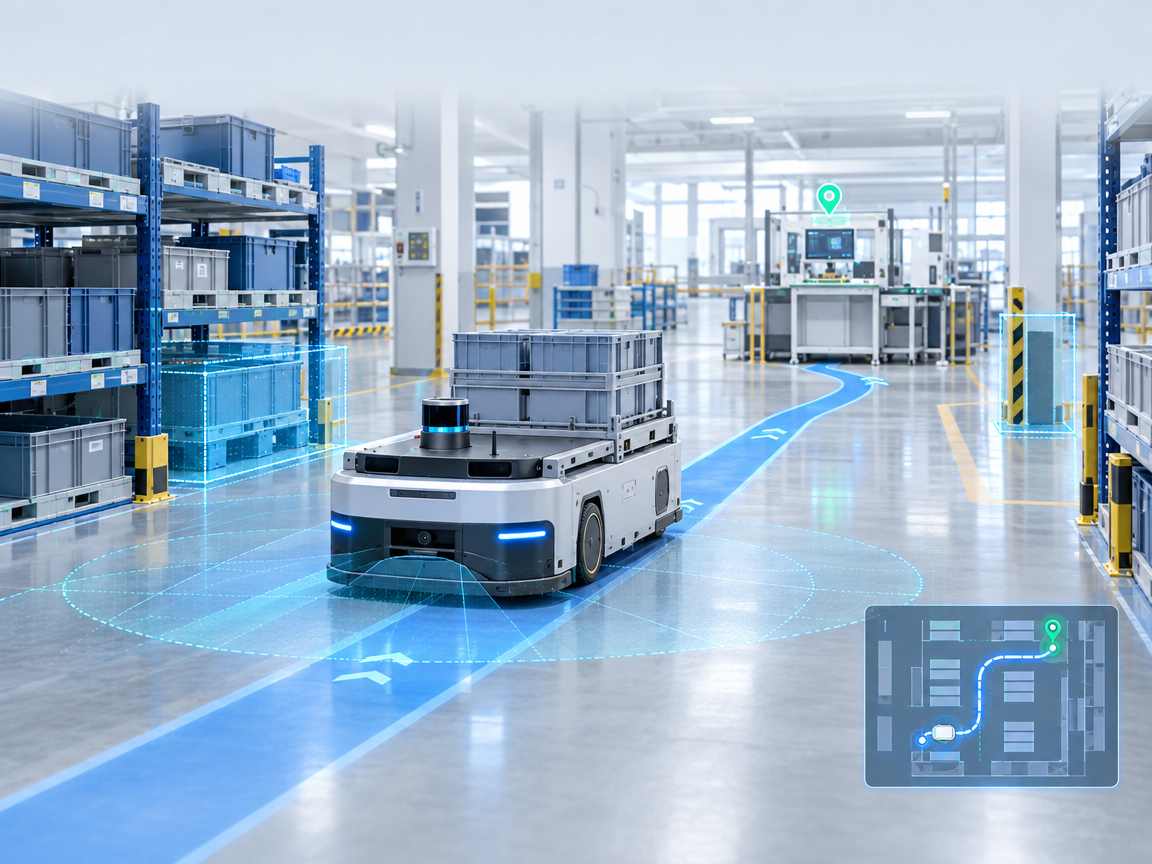
针对AGV在仓库和车间内稳定到达目标站点的需求,规划地图、路线、定位信息和站点校验的管理流程。导航方案需要把场地条件、车辆底盘能力和业务路径结合起来:直行、转弯、绕行和停靠应分别评估,避免只以单一定位精度描述整套导航效果。
方案概述
针对AGV在仓库和车间内稳定到达目标站点的需求,规划地图、路线、定位信息和站点校验的管理流程。导航方案需要把场地条件、车辆底盘能力和业务路径结合起来:直行、转弯、绕行和停靠应分别评估,避免只以单一定位精度描述整套导航效果。
核心功能
地图管理
建立作业区域、通道、站点和禁入区域的地图资料,维护地图版本与现场布局变更记录。
路线规划
按车辆外形、转弯空间及通道规则设置可行路线、方向限制和限速区域,明确重规划的触发条件。
定位监测
接入车辆提供的定位质量、当前坐标和导航状态,显示定位异常、地图不匹配和到站偏差等信息。
站点对接
根据工位、货架或输送线需求设置停靠位置与校验流程,并与取放货设备交换允许作业信号。
应用流程
- 现场勘测并确认导航技术与地图
- 设置路线、禁区、停靠点和速度区域
- 进行空载及带载路径测试
- 验证布局变化后的重定位与恢复流程
适用场景
通道配送
通道窄、转弯多,车辆需要稳定通过和停靠。结合车体尺寸规划路线与停靠验证,逐段进行现场测试。
车间布局调整
工位迁移后原路线或地图不再适用。通过版本管理更新地图并重新验证关键站点。
实施与配置说明
需提前检查地面平整度、反光面、货架变化、光照、遮挡与无线网络条件。导航精度、避障能力和停靠重复性由车型、传感器及现场共同决定,本方案不预设统一数值。
本页为AGV导航系统集成参考方案,功能范围、接口、部署规模和性能指标依据项目需求确认。封面为应用场景示意,不代表本公司已交付案例。
技术参数
| 地图对象 | 通道、站点、禁区、方向与速度区域 |
|---|---|
| 导航方式 | 激光、视觉、二维码或融合方案,依车型选型 |
| 信息接入 | 车辆坐标、定位状态、导航结果 |
| 停靠管理 | 站点位置、对接条件、到站校验 |
| 变更管理 | 地图版本、路线调整与复测记录 |
| 验收重点 | 可通行性、到站稳定性、重定位与异常恢复 |
产品特点
- 地图管理:建立作业区域、通道、站点和禁入区域的地图资料,维护地图版本与现场布局变更记录。
- 路线规划:按车辆外形、转弯空间及通道规则设置可行路线、方向限制和限速区域,明确重规划的触发条件。
- 定位监测:接入车辆提供的定位质量、当前坐标和导航状态,显示定位异常、地图不匹配和到站偏差等信息。
- 站点对接:根据工位、货架或输送线需求设置停靠位置与校验流程,并与取放货设备交换允许作业信号。
 雷女士
 庞先生