QC3B-600LD
型号:QC3B-600LD
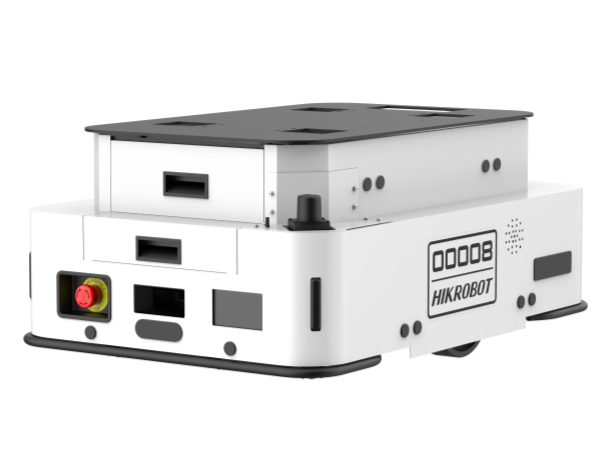
海康机器人 QC3B-600LD 复合机器人,高柔性、高精度、集成作业;额定负载(kg):600,导航方式:二维码 /LSLAM,额定运行速度(空载)(m/s):1.2
产品介绍
海康机器人 QC3B-600LD 复合机器人(型号 QC3B-600LD)属于复合机器人系列。海康机器人 QC3B-600LD 复合机器人,高柔性、高精度、集成作业;额定负载(kg):600,导航方式:二维码 /LSLAM,额定运行速度(空载)(m/s):1.2
该机型将自主移动底盘与机械臂或作业机构结合,在移动搬运基础上完成抓取、上下料、检测或操作,适合多工位柔性自动化。
系统集成
项目实施时可结合现场载具、站点、导航环境和作业节拍,与调度系统、WMS/WCS、MES、设备 PLC、自动门及充电设施进行集成。额定负载、速度、定位精度、尺寸和续航等精确指标以本页技术参数及最终选型配置为准。
技术参数
| 额定负载(kg) | 600 |
|---|---|
| 旋转直径(mm) | 1092 |
| 导航方式 | 二维码 /LSLAM |
| 负载面尺寸L*W(mm) | 800*500 |
| 洁净度 | ISO CLASS5 (可选) |
| 定位精度(mm,°) | ±10,±1 |
| 外形尺寸(不含机械臂)L*W*H(mm) | 950*650*400 |
| 自重(kg) | 120 |
| 额定运行速度(空载)(m/s) | 1.2 |
| 驱动方式 | 差速驱动 |
| 充电时间(h) | ≤ 2 |
| 额定工作时间(h) | 8 |
产品特点
- 高柔性、高精度、集成作业
- 额定负载(kg):600
- 导航方式:二维码 /LSLAM
- 移动平台与机械臂/作业机构一体化,减少固定机器人工作站数量
- 支持自主导航、精准停靠和多工位任务执行
- 可集成视觉、夹具、检测仪器等末端与感知设备
- 可与 MES、WMS、设备 PLC 和调度系统协同
应用场景
多机台上下料
痛点:多台设备分散布置,固定机械臂覆盖范围有限
方案:复合机器人按任务移动到不同机台,完成取放料与设备上下料
移动检测与采集
痛点:检测点位多且位置分散,人工携带仪器效率低
方案:搭载相机或检测设备在多个站点自动采集并上传结果
柔性装配作业
痛点:小批量多品种导致工位和任务频繁变化,专机改造成本高
方案:通过更换末端工具与软件任务,执行抓取、装配和搬运组合流程
产品优势
600
移动操作一体
一套设备同时承担搬运、抓取和多工位作业。
±10,±1
精准协同
导航停靠、视觉和机械臂控制协同完成任务。
1.2
末端可扩展
可按工艺集成夹具、相机和检测设备。
柔性生产
通过软件和工具调整适应多品种、小批量任务。
 雷女士
 庞先生