型号:G1
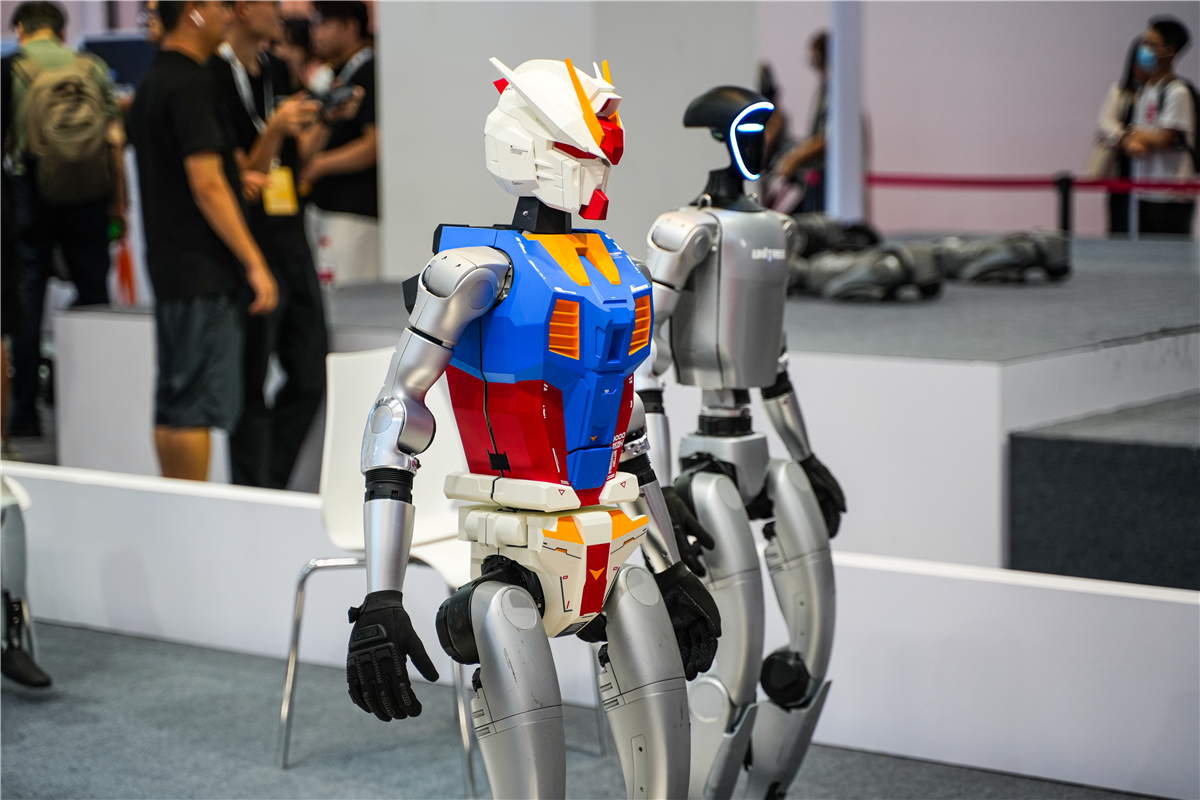
宇树 G1 是面向具身智能研究和人形机器人开发的中型平台,提供 23~43 个关节自由度与多种算力、灵巧手配置。
产品介绍
宇树 G1 是面向具身智能、运动控制、科研教学和人形机器人应用验证的中型人形机器人平台。整机高度约 1320mm、重量约 35kg,采用高性能关节电机和空心轴走线设计,具备较大的关节运动空间。
G1 标准版和 EDU 版提供不同自由度、算力、灵巧手与开发接口配置。EDU 高配方案可达到 43 个关节电机,并可选配三指力控灵巧手。平台配备深度相机、3D 激光雷达和高性能计算单元,可用于感知、定位、运动控制和具身智能模型研究。
使用说明
G1 属于高自由度机器人开发平台。灵巧操作、复杂动作和自主任务需要结合具体版本、算法、训练数据及安全设施进行开发和验证。
技术参数
| 型号 | G1 / G1 EDU |
|---|---|
| 类型 | 中型人形机器人 |
| 站立尺寸 | 约 1320×450×200mm |
| 整机重量 | 约 35kg |
| 关节自由度 | 23~43(按版本) |
| 单关节最大扭矩 | 膝关节约 90N·m;EDU 可选 120N·m |
| 感知配置 | Intel RealSense D435i 深度相机、Livox MID360 3D 激光雷达 |
| 标准算力 | 8 核高性能 CPU |
| 扩展算力 | NVIDIA Jetson Orin(EDU 按配置) |
| 灵巧手 | 可选三指力控灵巧手(EDU) |
| 续航时间 | 约 2 小时 |
| 电池 | 快速拆卸 13 串锂电池 |
| 通信 | Wi-Fi 6、蓝牙 5.2 |
| 开发接口 | 千兆网口、USB3.0(EDU) |
产品特点
- 标准版 23 自由度,EDU 版按配置可扩展至 23~43 自由度
- 整机高度约 1320mm、重量约 35kg,支持折叠收纳与运输
- 配备深度相机与 3D 激光雷达,支持环境感知和开发验证
- EDU 版可选三指力控灵巧手,用于抓取与精细操作研究
- 支持高性能 CPU/GPU 计算单元和 NVIDIA Jetson Orin 扩展(按配置)
- 约 2 小时续航,支持快速拆卸电池和 OTA 升级
应用场景
具身智能研究
痛点:从零搭建人形机器人本体、关节和感知系统成本高、周期长
方案:基于 G1 EDU 开展多模态感知、强化学习、模仿学习和具身大模型验证
高校教学与竞赛
痛点:机器人课程缺少可重复实验的全尺寸运动平台
方案:利用开放接口设计运动控制、定位导航、抓取和人机交互实验项目
灵巧操作开发
痛点:双臂协同和手部操作涉及自由度多、控制难度高
方案:选配力控灵巧手与扩展算力,验证抓取、工具使用和双臂协同算法
产品优势
23~43 DOF
高自由度平台
多版本自由度配置覆盖运动控制与灵巧操作研究。
约35kg
轻量化本体
中型尺寸便于实验室部署、运输和场景搭建。
视觉+激光雷达
多模态感知
深度相机和 3D 激光雷达为定位、避障和场景理解提供数据。
EDU配置
开放开发
可选扩展算力、灵巧手和接口,适合具身智能算法迭代。
 雷女士
 庞先生